
CN

在机床加工、冲压、压铸等自动化生产线上,存在大量的上下料应用场景,工件通常存在来料位置偏差、姿态变化、工件不一致等问题,且随着生产模式的变更,同工位生产多种工件、需要根据订单频繁换产已成为常态,传统单一固定机械工装和人工示教方式难以满足柔性生产需求。
3D视觉引导上下料解决方案,通过高品质工业3D相机及应用算法,获取工件的三维位置与姿态信息,自动定位目标工件并向机器人输出准确的抓取坐标,引导机器人完成上料。并可对托盘、料架等放置器具进行扫描定位,引导机器人抓取工件、调整姿态完成下料放置等操作。
技术要点
基于高质量3D视觉成像技术、应用算法及机器人协同控制,让3D视觉系统在复杂工业现场保持可靠运行
01
高精度3D定位
3D视觉系统通过获取工件完整的空间位置与姿态信息,为机器人持续提供准确、稳定的抓取坐标。
02
适应复杂工件表面
针对金属件、铸件、黑色工件及具有一定反光特性的零部件,均可提供高适配度的3D成像方案,提高数据采集稳定性。
03
支持多种来料形式
可适应托盘、栈板、料架、料框、周转箱及输送带等不同供料形式,降低对高精度定位工装的依赖。
04
自动识别位置偏差
对工件因运输、前端理料等原因造成的各方向的位置变化及旋转姿态进行实时计算,提高对来料误差的纠偏能力。
05
快速集成机器人系统
3D视觉系统通过获取工件完整的空间位置与姿态信息,为机器人持续提供准确、稳定的抓取坐标。
兼容多品类工件,适应不同行业及加工阶段工件表面特性
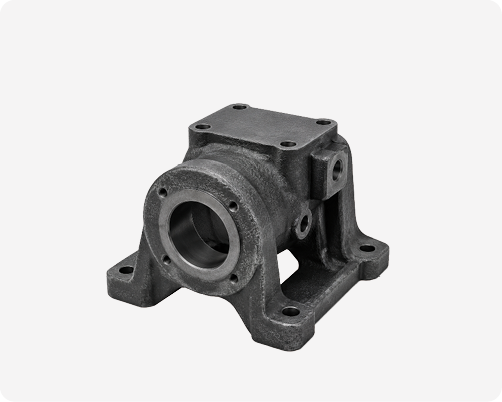 铸造件
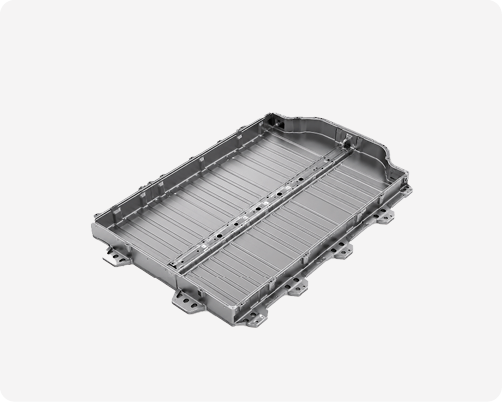 一体压铸件
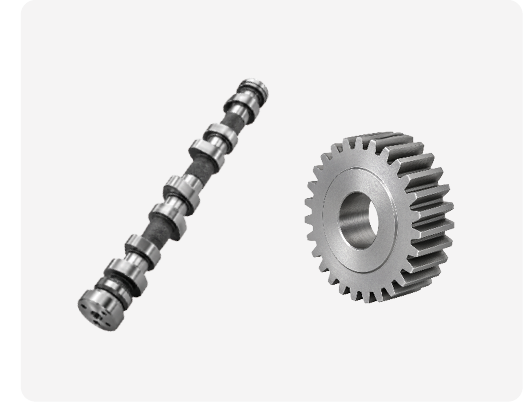 轴齿类工件
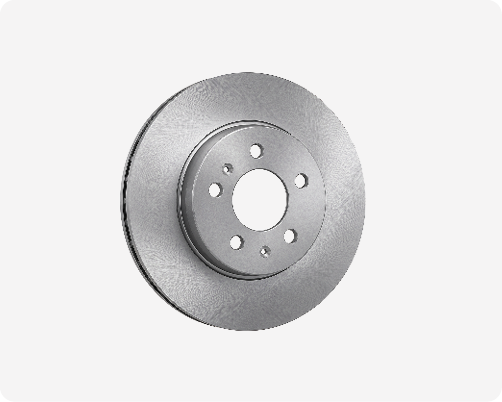 盘类工件
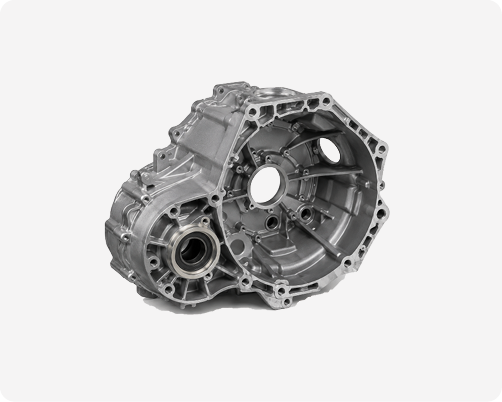 压铸壳体工件
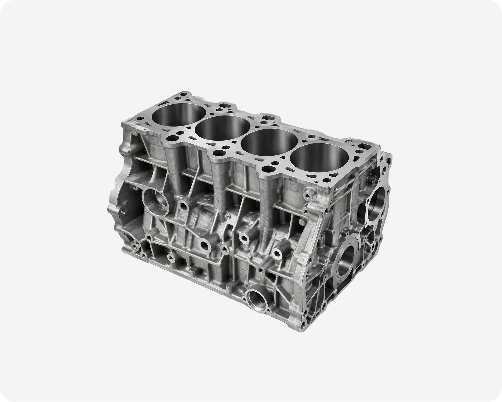 动力组件
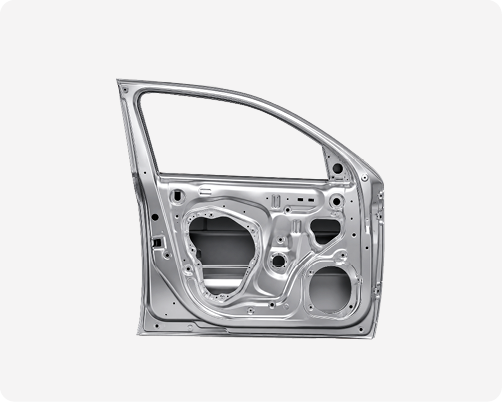 冲压钣金件
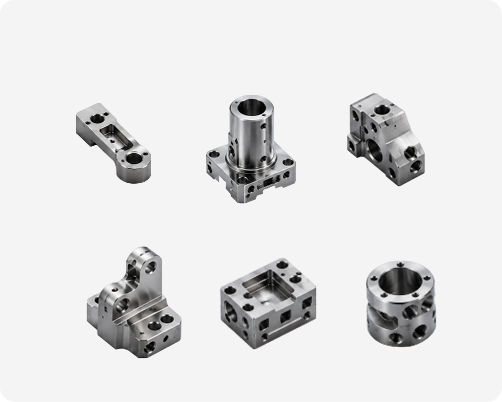 小型零配件
支持多种来料形式,减少工装等机构定制和部署成本
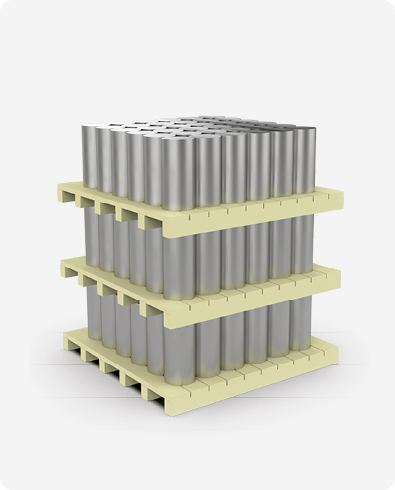 多层栈板来料
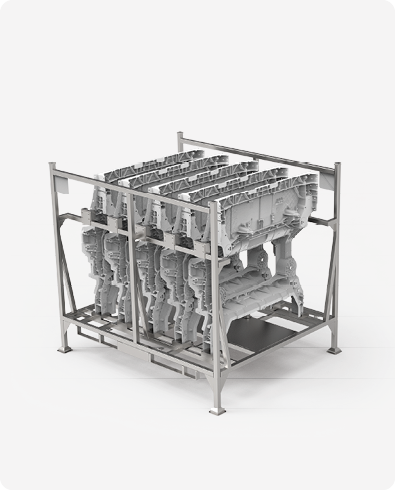 金属料架来料
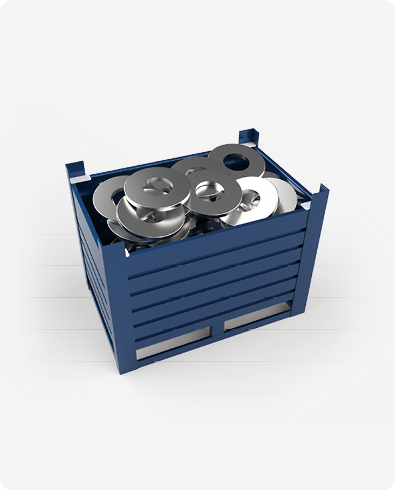 金属料框来料
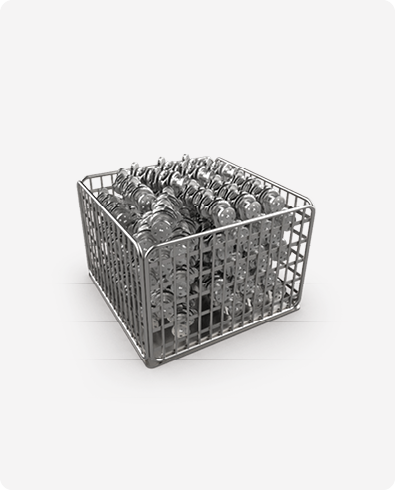 蝴蝶筐来料
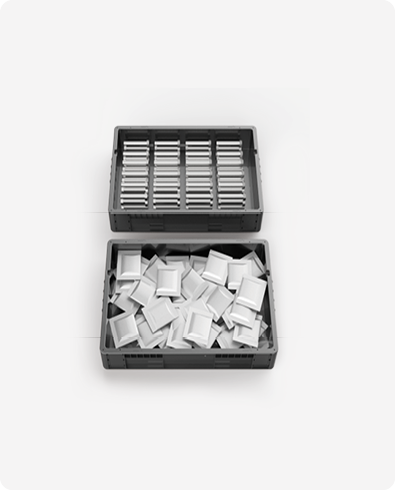 塑料周转箱来料
高鲁棒性匹配算法,实现对各类典型工件的稳定识别与位姿判断

3D相机采集工件原始点云

与已建立的工件模板进行匹配

机器人上下料坐标计算
针对大量结构对称的工件,通过高效拟合实现快速定位


推荐3D相机型号


埃尔森智能科技
领先的机器人3D视觉方案提供商
销售及服务热线:400-877-1617
产品与项目咨询:info@alsontech.com
总经理投诉邮箱:info@alsontech.com
简历投递:hr@alsontech.com
关注我们


Copyright ©2014-2026 Henan Alson Intelligent Technology Co.,Ltd 河南埃尔森智能科技有限公司 版权所有 豫ICP备15002212号
服务热线:400-877-1617
微信客服
扫码咨询
产品及项目咨询:填写表单,我们将尽快与您取得联系
产品及项目咨询:发送邮件至info@alsontech.com,我们将尽快与您取得联系
售后报修
服务投诉:总经理投诉直达邮箱info@alsontech.com